技術
WebエンジニアがGemini API×ESP32で「音声指示で動く自律走行ロボット」を作ってみた【AI連携・自律走行編】
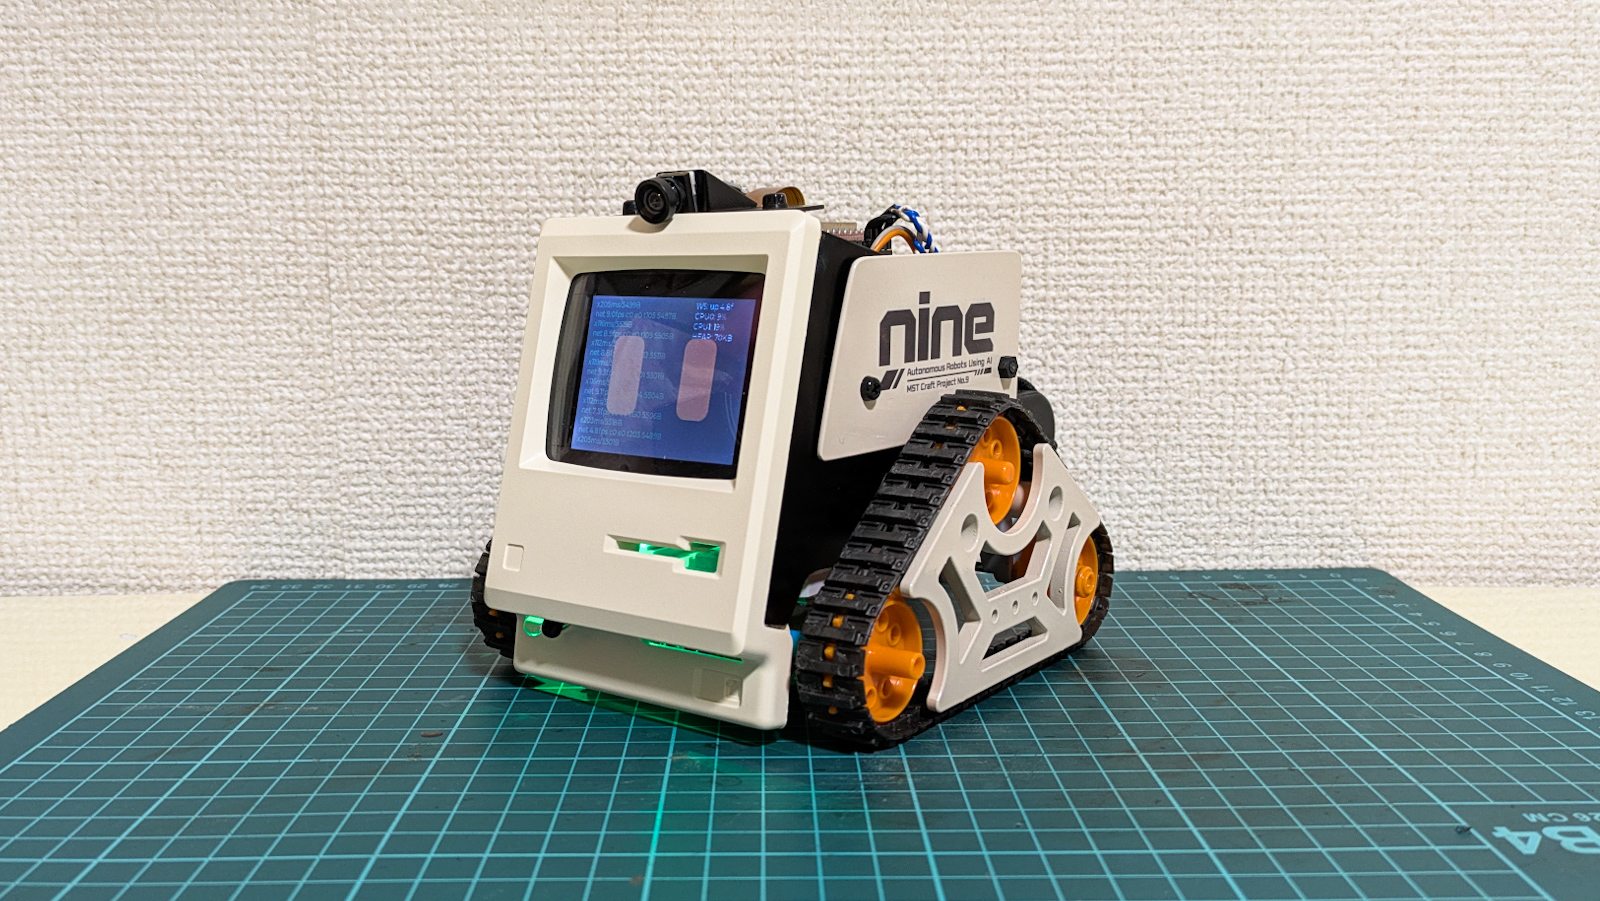
Gemini APIとESP32を連携させ、音声指示に応じて障害物を回避しながら目的地へ自律走行する小型ロボットを制作しました。マルチモーダル推論による物体認識や距離算出の実装、MCPを用いた自律探索の検証過程を紹介します。
BLOG
Gemini APIとESP32を連携させ、音声指示に応じて障害物を回避しながら目的地へ自律走行する小型ロボットを制作しました。マルチモーダル推論による物体認識や距離算出の実装、MCPを用いた自律探索の検証過程を紹介します。
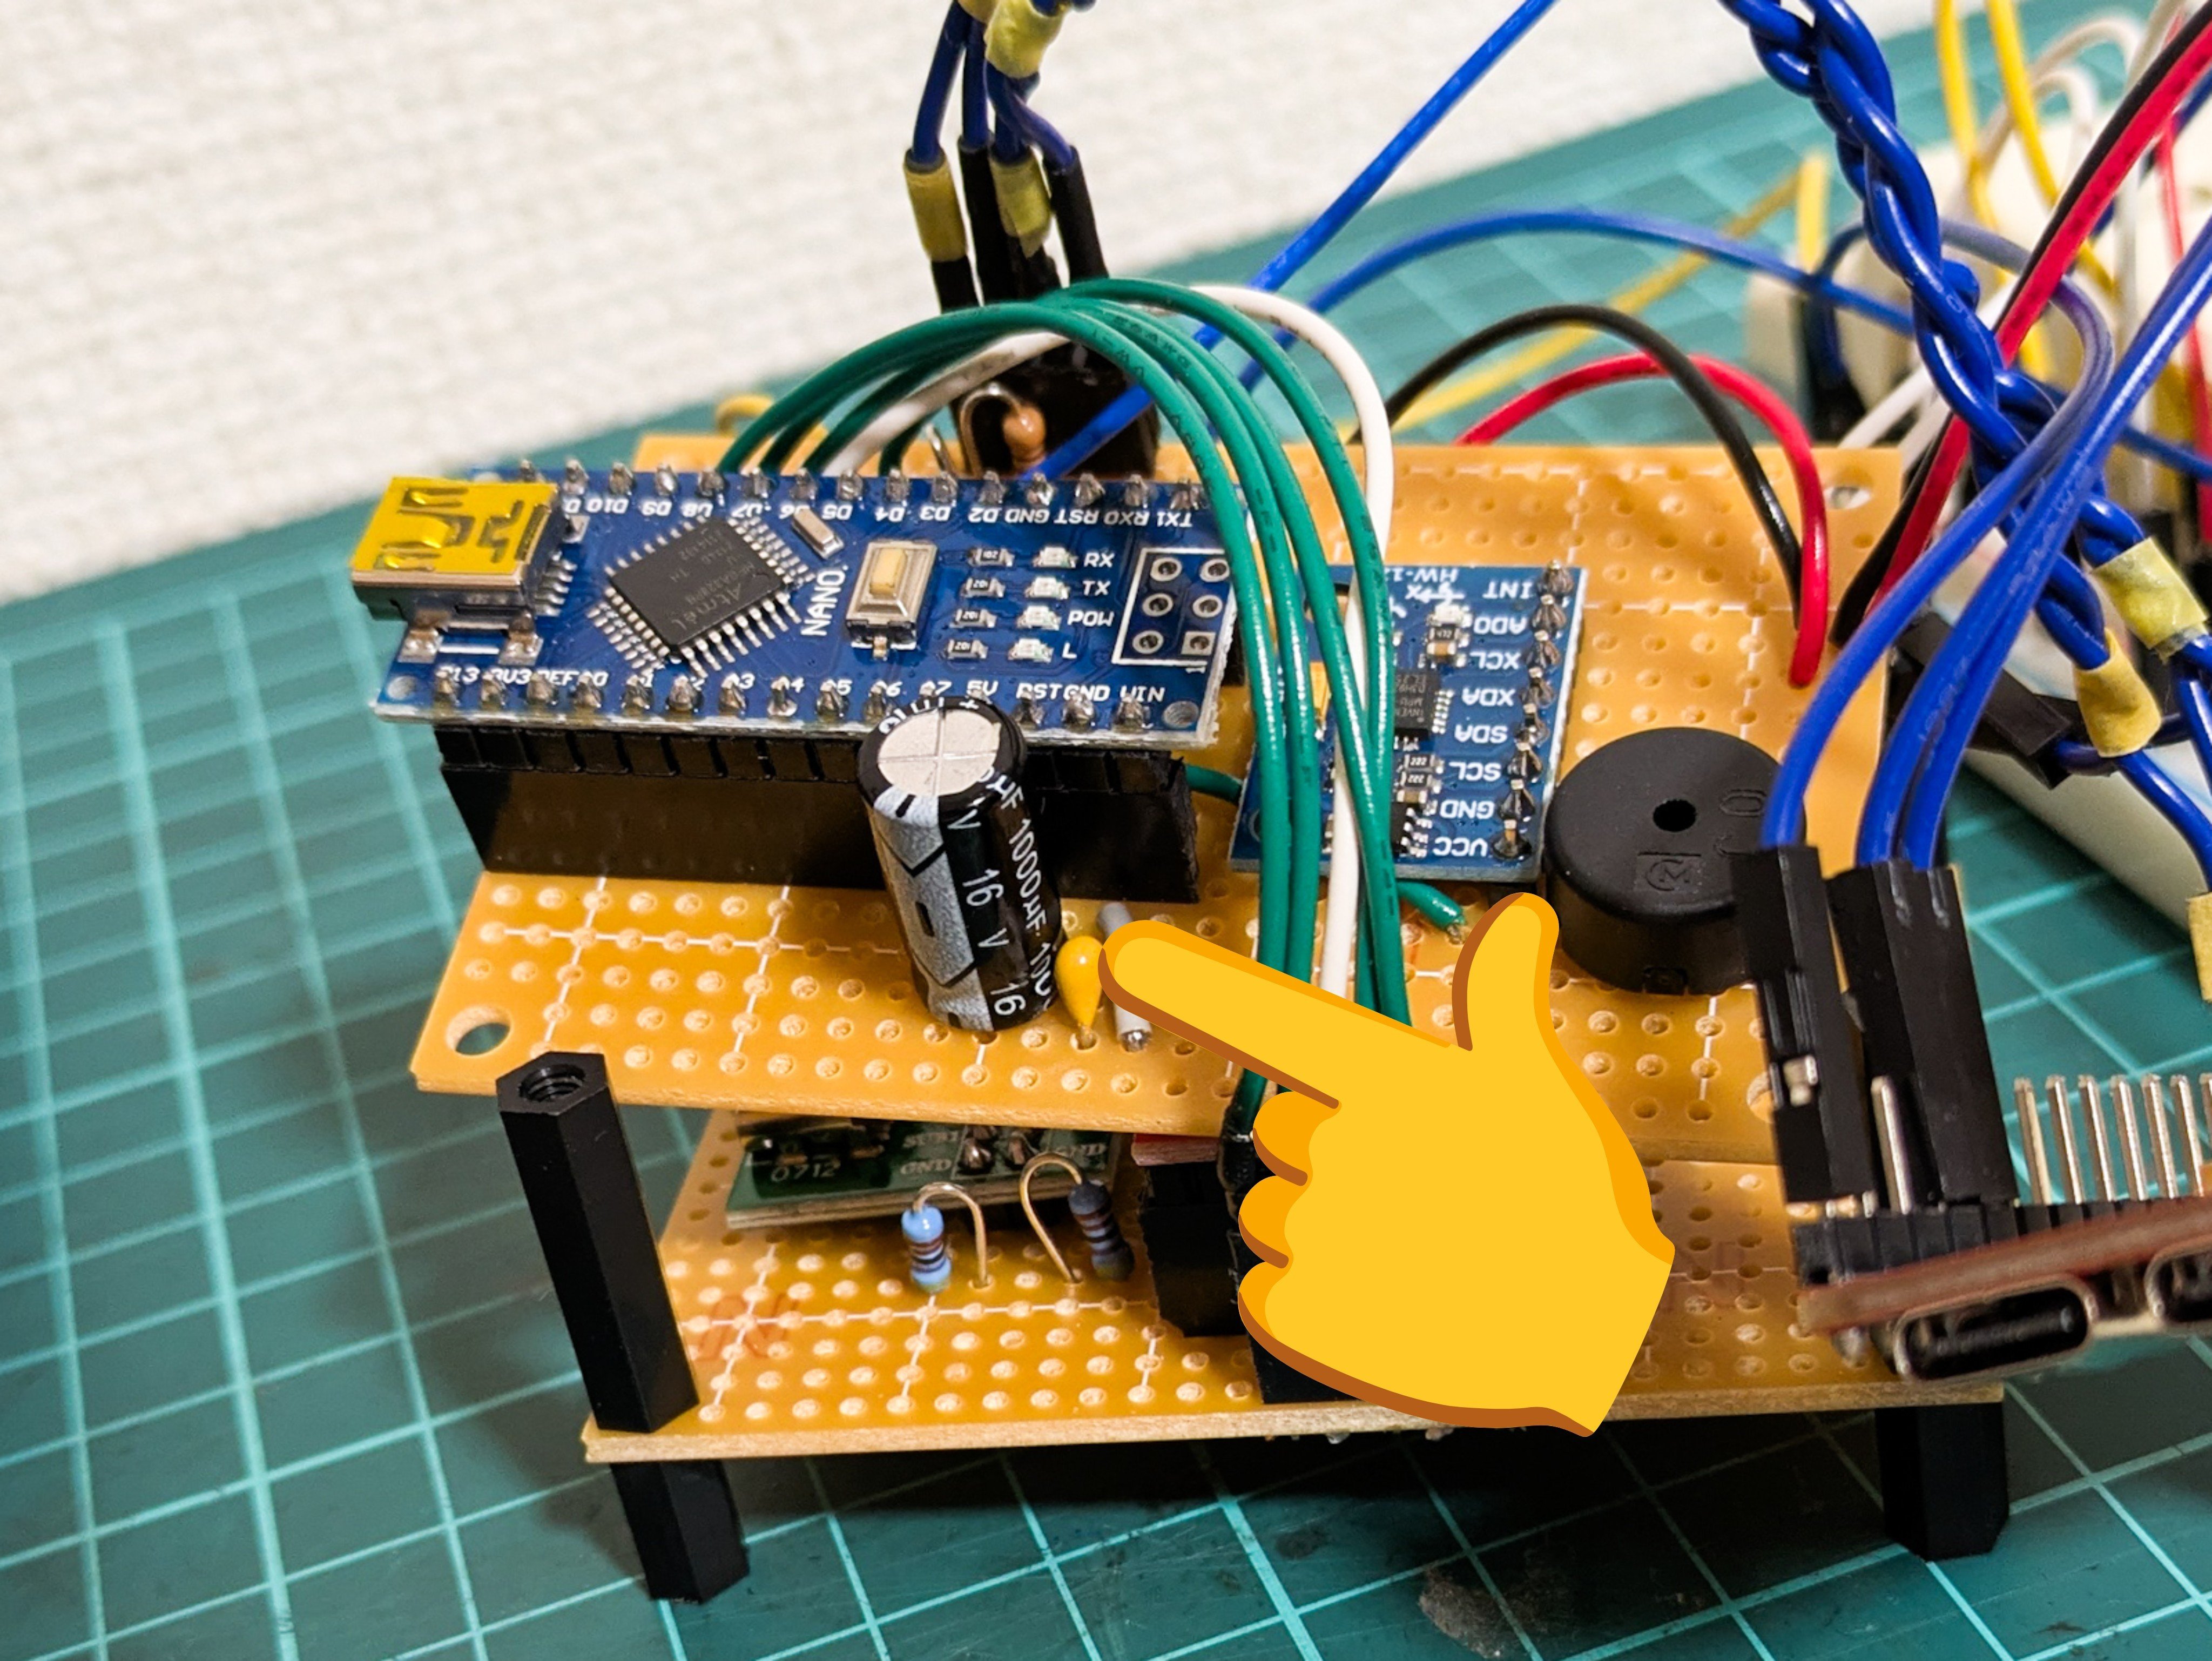
音声指示で動く自律走行ロボット制作の第2回として、ESP32とArduinoを用いた2マイコン構成による回路設計や、モーターのノイズ対策、Web操作盤による動作検証といった機体構築のプロセスを具体的に解説します。
小中規模のWebアプリケーション開発において、初期検証を加速させるSQLiteの活用メリットと、Tursoの導入や外部RDBMSへの移行を見据えた段階的なデータベース選定の勘所を解説します。
Gemini APIとESP32、Arduinoを組み合わせ、音声指示で障害物を回避しながら自律走行する小型ロボットの設計プロセスを紹介します。2つのマイコンによる機能分散や、各種センサーなど採用部品の選定理由を解説します。